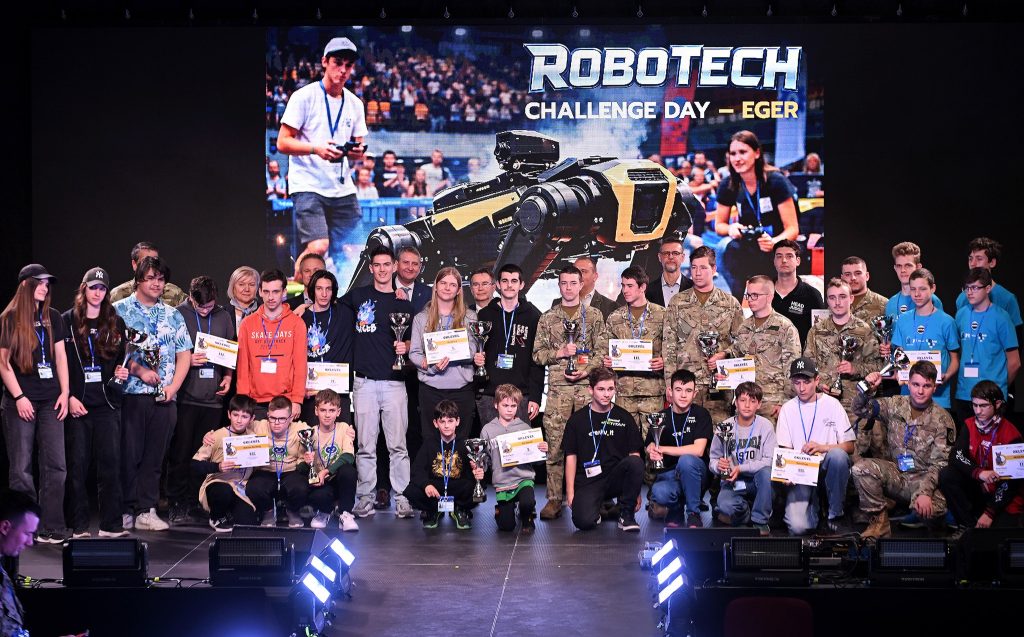
Nem mindennapi kihívással indítottuk a tavaszt: osztálytársammal, Rásztóczky Rajmunddal az egri Kemény Ferenc Sportcsarnok felé vettük az irányt, hogy képviseljük a Szerencsi SZC színeit a Robotech Challenge Day országos versenyen. Informatikai rendszer- és alkalmazás-üzemeltető technikus tanulóként tudtuk, hogy a verseny nemcsak a távirányításról, hanem a mögöttes technológia precíz kezeléséről is szól majd.
A nap végén pedig büszkén mondhatjuk: a RoboDog Challenge kategória összetett versenyében megszereztük az 1. helyezést!
Mi az a Robotech Challenge Day…
A rendezvény az Edutus Egyetem és a WRO Hungary (World Robot Olympiad) közös szakmai kezdeményezése. Célja, hogy a legmodernebb ipari technológiákat, mint a drónok és a négylábú robotok közelebb hozza a technikus jelöltekhez. Ebben a mezőnyben nem elég a lelkesedés, itt a hálózati ismeretek, a szoftveres konfigurációk és a gyors problémamegoldó képesség dönt.
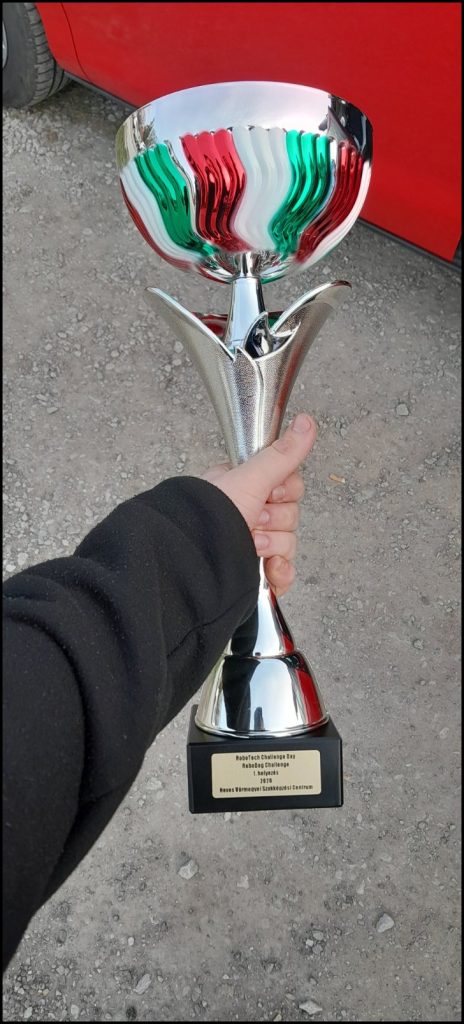
A Unitree Go2 Air üzemeltetése:
A verseny során egy ilyen robotkutyát kellett uralnunk. Ez egy összetett, Linux-alapú mozgó számítógép, amelynél a következő kritikus pontokra kellett figyelnünk:
- Hálózati réteg: A robot és a vezérlő közötti stabil kapcsolat biztosítása 5GHz-es Wi-Fi sávon. A késleltetés (latency) minimalizálása kulcsfontosságú volt.
- Szenzorfúzió: A LiDAR-rendszer és a kamerák adatfolyamának értelmezése a legoptimálisabb útvonalhoz.
- CLI és Diagnosztika: Rendszernaplók és parancssori felületek használata a
- mozgási algoritmusok finomhangolásához.
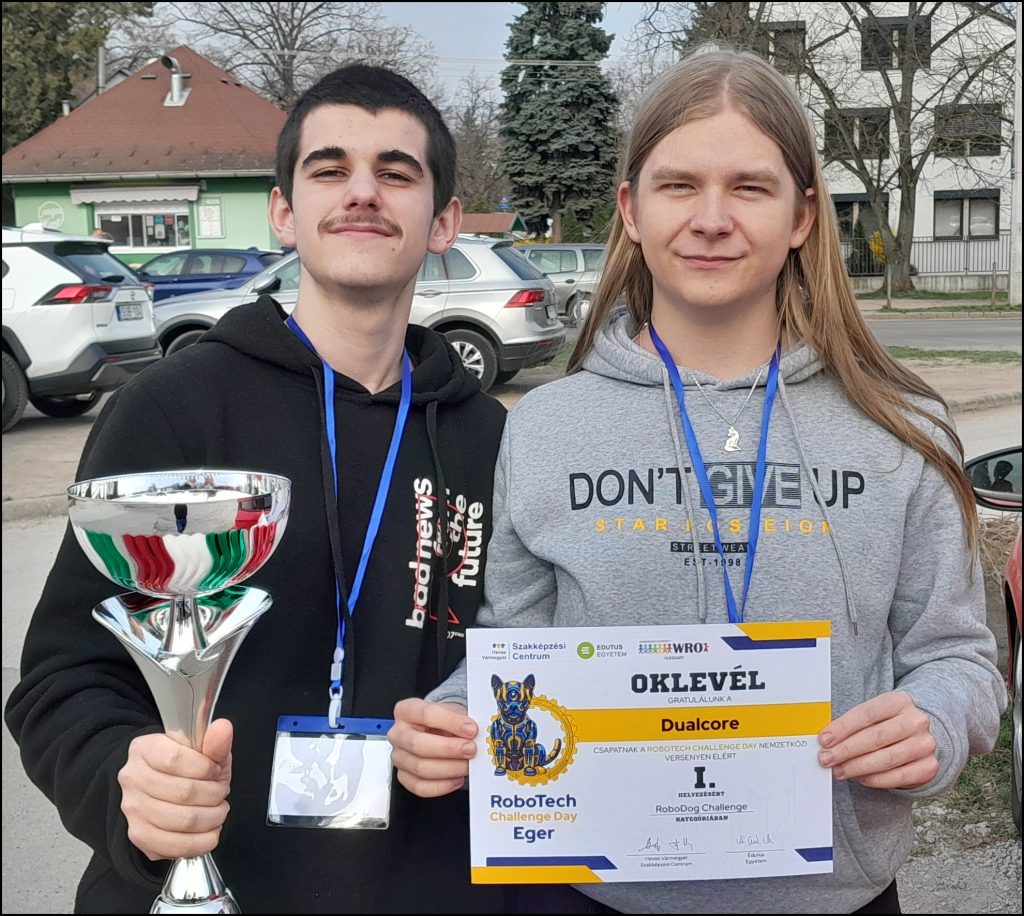
A győzelem pillanata
A mezőny rendkívül erős volt, az ország legjobb technikus tanulói gyűltek össze. Amikor azonban kihirdették az eredményt, és a „DualCore” nevet mondták az első helynél, tudtuk, hogy a rengeteg gyakorlás és a szakmai alaposság kifizetődött.
Akik nélkül nem sikerült volna
Hatalmas köszönettel tartozunk felkészítő tanárunknak, Nagy Zsolt úrnak. A profi mentorálása nélkül nem tudtunk volna ilyen magabiztosan mozogni ebben a profi mezőnyben. Köszönjük a Szerencsi SZC-nek is, hogy biztosították a hátteret a versenyzéshez!